
具身智能时代的“光学关节”
光擎智能光学执行平台
基于双相机光学伺服与激光执行引擎,让激光跟随智能体行动
把视觉、伺服、控制、热电与安全保护封装成运动智能体可直接调用的光学执行能力
复杂场景识别
非标目标 / 光照变化
物理AI适应
温湿度感知 / 除露 / 温控
波长功率可配
不同激光器与距离匹配
多平台搭载
无人车 / 无人机 / 机器狗 / 人形
首款落地应用 · 激光除草机器人
产品理念
光擎不是“更强的激光器”,而是把视觉、伺服、控制、热电与安全保护封装成运动智能体可直接调用的光学执行能力。

标准单元 01
450nm激光执行引擎

标准单元 02
双相机光学伺服单元
光擎
标准光学执行模组
火眼金睛
目标发现与关键点定位
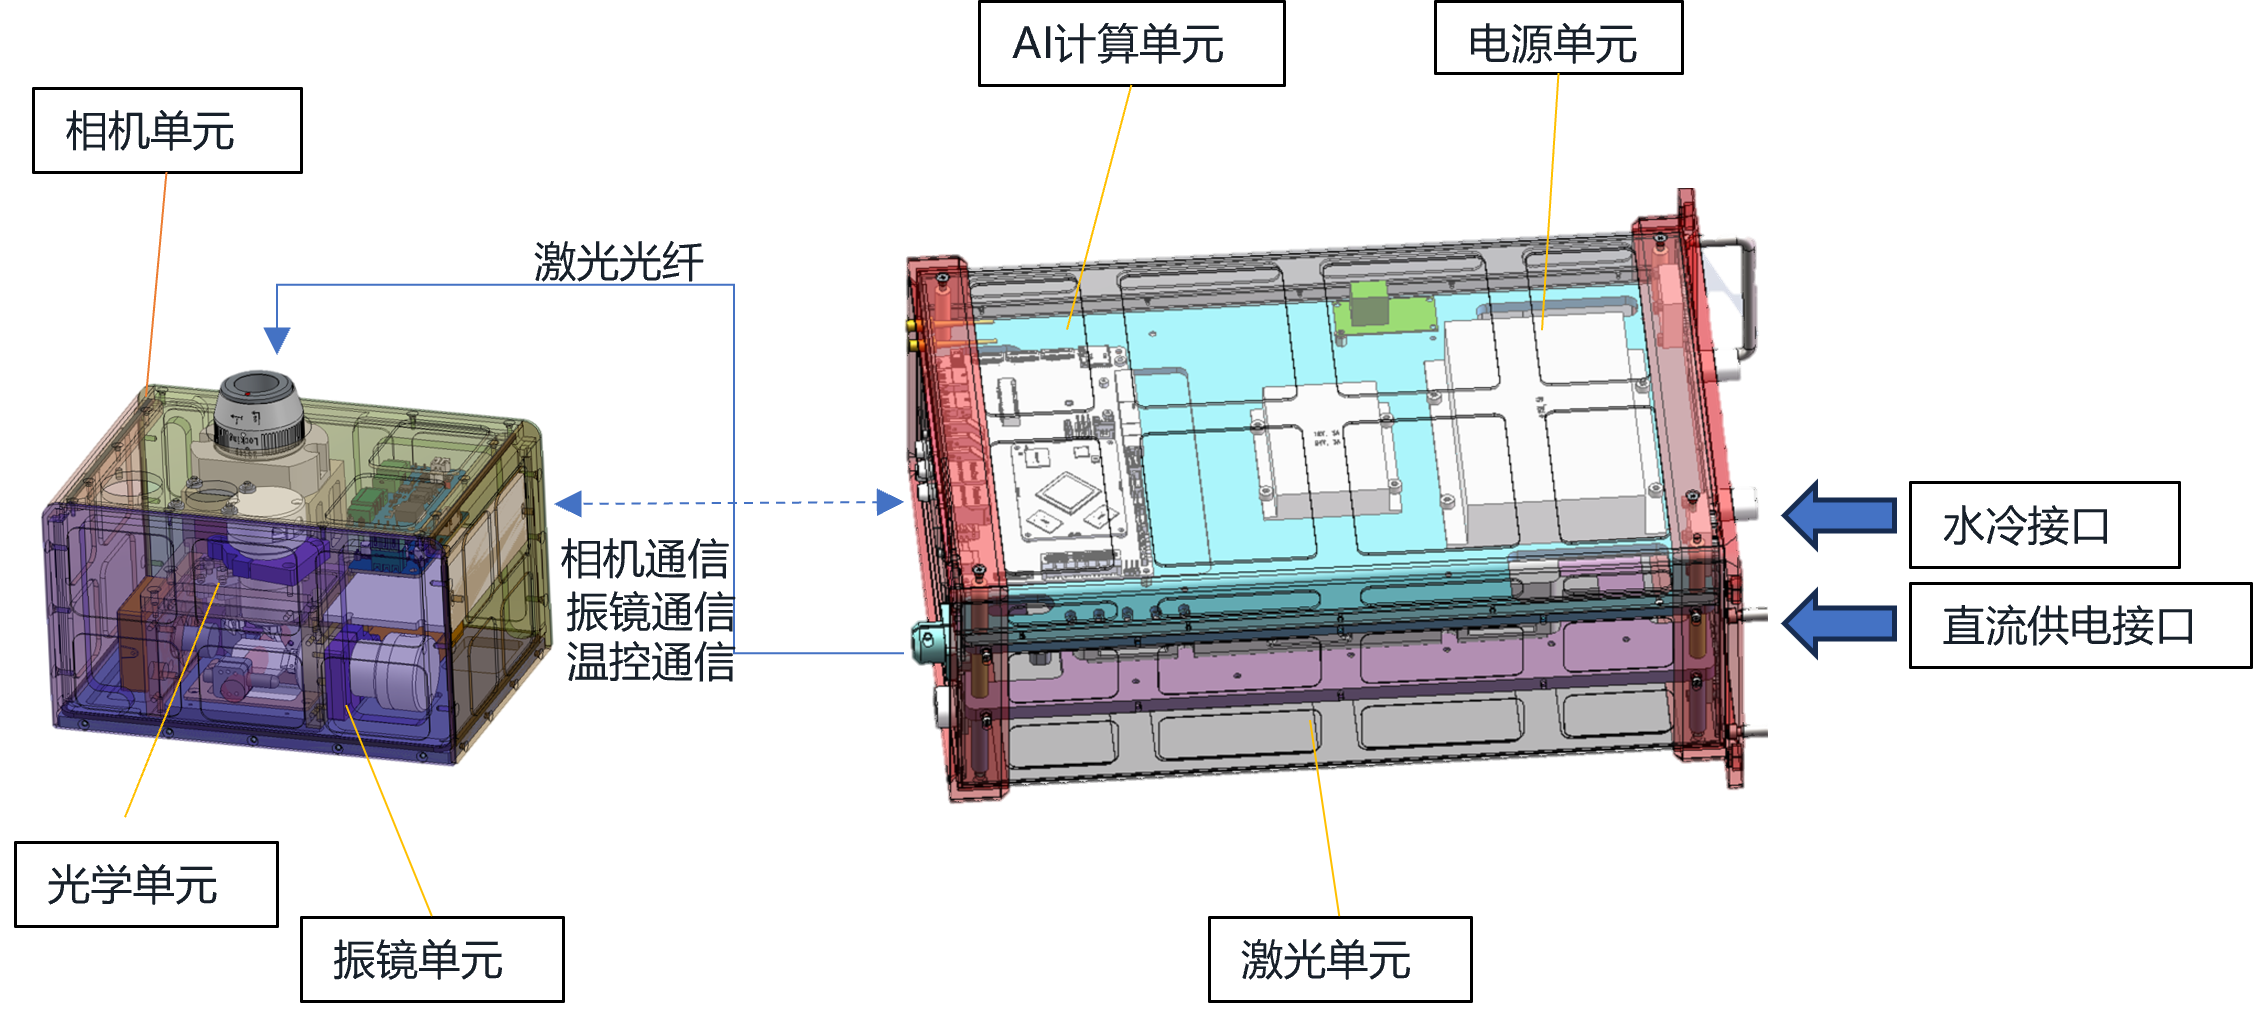
双相机视觉 + AI识别:大视场目标发现,小视场精确定位,视觉闭环校正。
如意光棒
非接触式精准作用
激光执行引擎:波长/功率/距离可按材料与场景配置,激光能量生成、驱动控制、电源管理与安全保护。
筋斗云
跟随运动平台行动
搭载于车辆、无人机、机器狗、人形机器人等各类运动智能体,适应复杂动态环境。
光擎 = 视觉感知 + 光学伺服 + 激光能量执行 + 动态闭环控制
核心模组
光擎不是单一激光设备,而是可搭载在运动智能体上的感知—控制—能量执行平台
标准单元 01
双相机光学伺服
复杂场景 AI 识别 + 物理 AI 适应
区别于固定工位打标头,光擎面向非标目标和复杂作业环境。在光照变化、背景干扰下仍可识别杂草/作物等非标目标,并感知温湿度、露水、振动等环境状态,实时调整执行策略。
参考尺寸:160mm × 120mm × 100mm
标准单元 02
激光执行引擎
波长 / 功率 / 距离可配置

按目标材质、作用距离与任务场景配置的标准执行模组。从“单一激光设备”升级为“按场景定制的标准执行引擎”。
波长
材料与作用机理匹配
功率
任务强度与效率匹配
距离
近距 / 中距 / 特定光路
场景
除草、清障、表面处理
参考尺寸:390mm × 260mm × 140mm
标准光学执行模组——连接与工作流程
第一场景
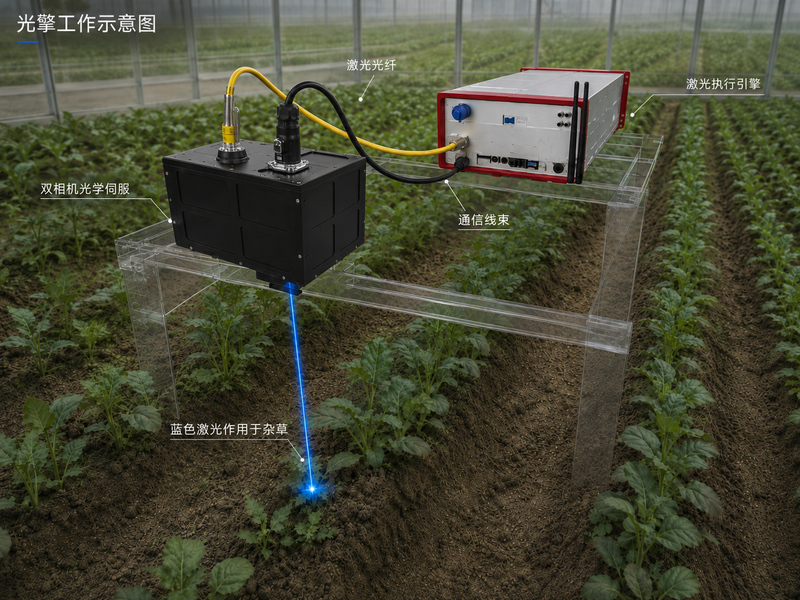
激光除草机器人
以高价值农业场景完成产品化验证,将光学执行能力复制到更多移动平台


需求痛点
光擎作业闭环
典型应用场景
一个光学关节,无限运动场景

无人车 / 农业机器人
- 自主行进作业
- 动态目标识别与跟踪
- 复杂场景识别 · 精准定位 · 稳定作用

无人机 / 低空平台
- 快速移动与悬停作业
- 远距离精准定位
- 复杂场景识别 · 精准定位 · 稳定作用

机器狗 / 四足机器人
- 复杂地形自主移动
- 近距离精准作用
- 复杂场景识别 · 精准定位 · 稳定作用

人形机器人 / 移动作业臂
- 灵活操作与双足移动
- 复杂场景自主作业
- 复杂场景识别 · 精准定位 · 稳定作用
六位一体技术壁垒
不是单一器件创新,而是感知、控制、光学与能量执行的系统闭环
光学设计
光路设计,光子聚焦与耦合技术
机器视觉
大视场检测,小视场关键点定位
光学伺服
振镜高速控制,在线标定与补偿
嵌入式控制
实时调度,通信与安全联锁
热控与电源
分时上电,温度/电压/电流保护
系统算法
目标筛选,路径优化与反馈管理
顶级科技团队
核心成员来自华东师范大学多维度信息处理重点实验室及相关科研团队,具备光电载荷与复杂系统工程化经验,曾参与天问、嫦娥、墨子等国家重大航天工程。
技术融合全栈智能化
通过AI、机器视觉、光学伺服、激光执行和嵌入式控制深度融合,构建运动智能体的光学执行能力,实现从感知到作用的完整闭环。
使命驱动,走向平台化
从激光除草场景形成收入,再向无人车、机器狗、无人机与特种装备复制标准模组,让光学执行能力赋能千行百业。